
H2020-101000253
WeLASER
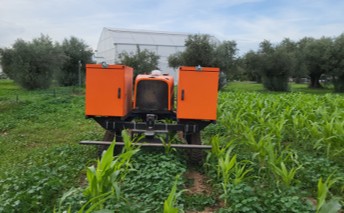
El objetivo de este proyecto europeo fue contribuir a la reducción del uso de herbicidas mediante el desarrollo de un sistema robótico capaz de detectar automáticamente las malas hierbas y eliminarlas con un sistema láser de alta potencia y controlado.
DPI2017-84253-C2-1-R
ROBOCROP
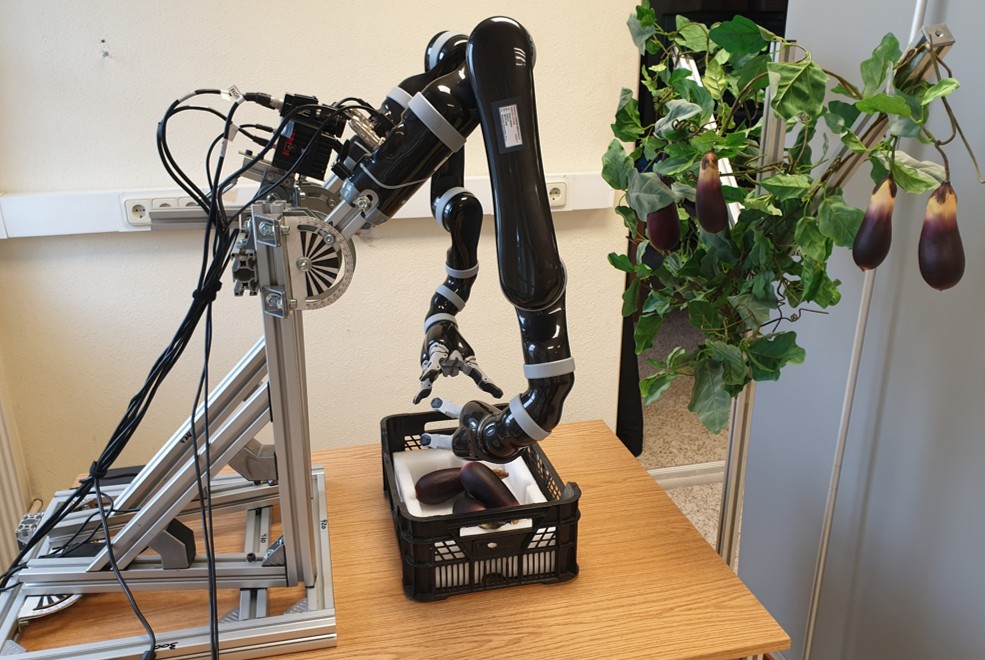
El objetivo de este proyecto, financiado por la Agencia Estatal de Investigación de España, fue diseñar e implementar algoritmos robustos de detección en entornos agrícolas, así como algoritmos de control basados en comportamiento y aprendizaje para la recolección de cultivos con brazos robóticos duales.
PDC2021-121578-I00
PoC-ROBOCROP
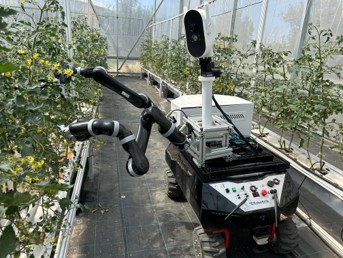
Proyecto de prueba de concepto financiado por la Agencia Estatal de Investigación de España para llevar a la fase de demostración un sistema robótico de doble brazo para la recolección selectiva de cultivos.
C60-30691 / C003-61406
SUS I y SUS II
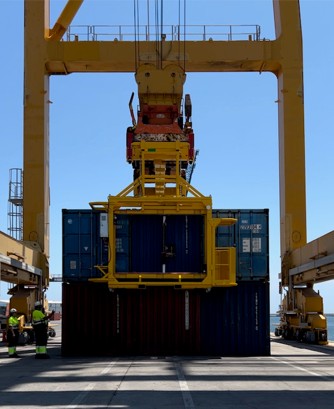
Contratos firmados con la empresa TEC Container para el diseño de un Sistema Inteligente de Desbloqueo destinado a la automatización de tareas en puertos.
FP7-601116
CATCH – ECHORD ++
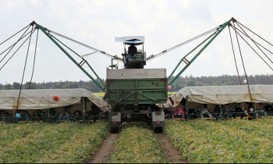
El objetivo de este proyecto europeo fue explorar soluciones innovadoras, modulares y de bajo costo en percepción y control para automatizar la recolección de pepinos.
FP7-245986
RHEA
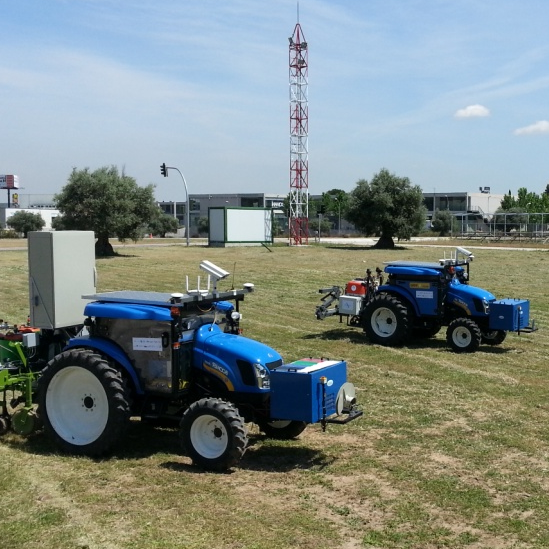
Proyecto europeo centrado en el diseño, desarrollo y prueba de una nueva flota de sistemas robóticos automatizados para la gestión eficaz de malas hierbas mediante métodos químicos y físicos en la agricultura y la silvicultura.
FP7-284747
TIRAMISU
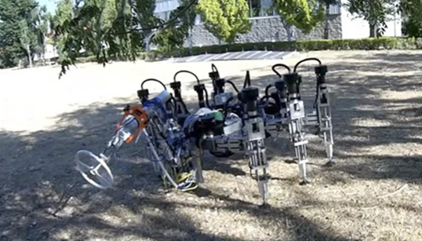
TEl objetivo de este proyecto europeo fue proporcionar a la comunidad de Acción contra las Minas una caja de herramientas para abordar los numerosos desafíos relacionados con el desminado humanitario, promoviendo así la paz, la seguridad nacional y regional, y la reconstrucción postconflicto.
FP7-246252
CROPS
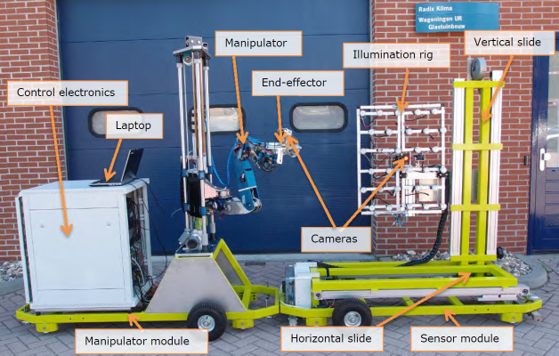
Este proyecto europeo tiene como objetivo desarrollar una plataforma robótica altamente configurable, capaz de realizar la recolección selectiva de cultivos de alto valor.
DPI2004-05824
DYLEMA
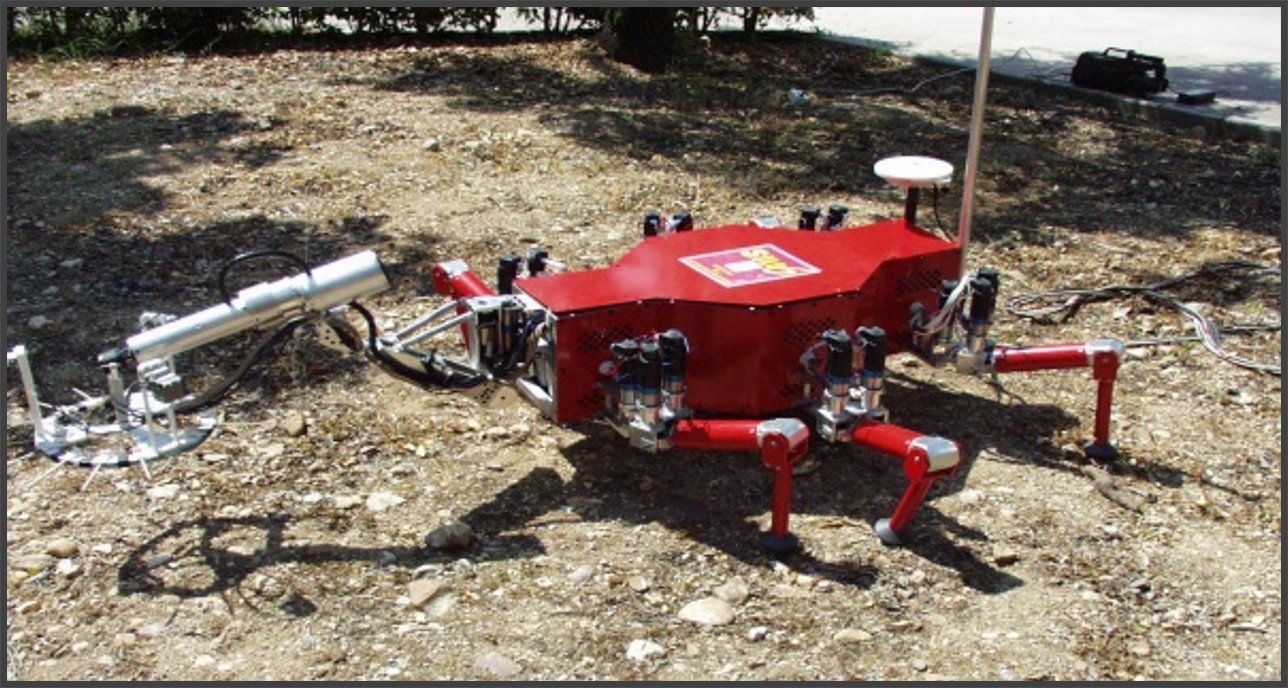
Este proyecto, financiado por el Ministerio de Ciencia y Tecnología de España, tiene como objetivo diseñar y controlar un robot de seis patas equipado con un brazo manipulador de exploración para la detección y localización de minas terrestres.
G1ST-CT-50160
ROBOCLIMBER
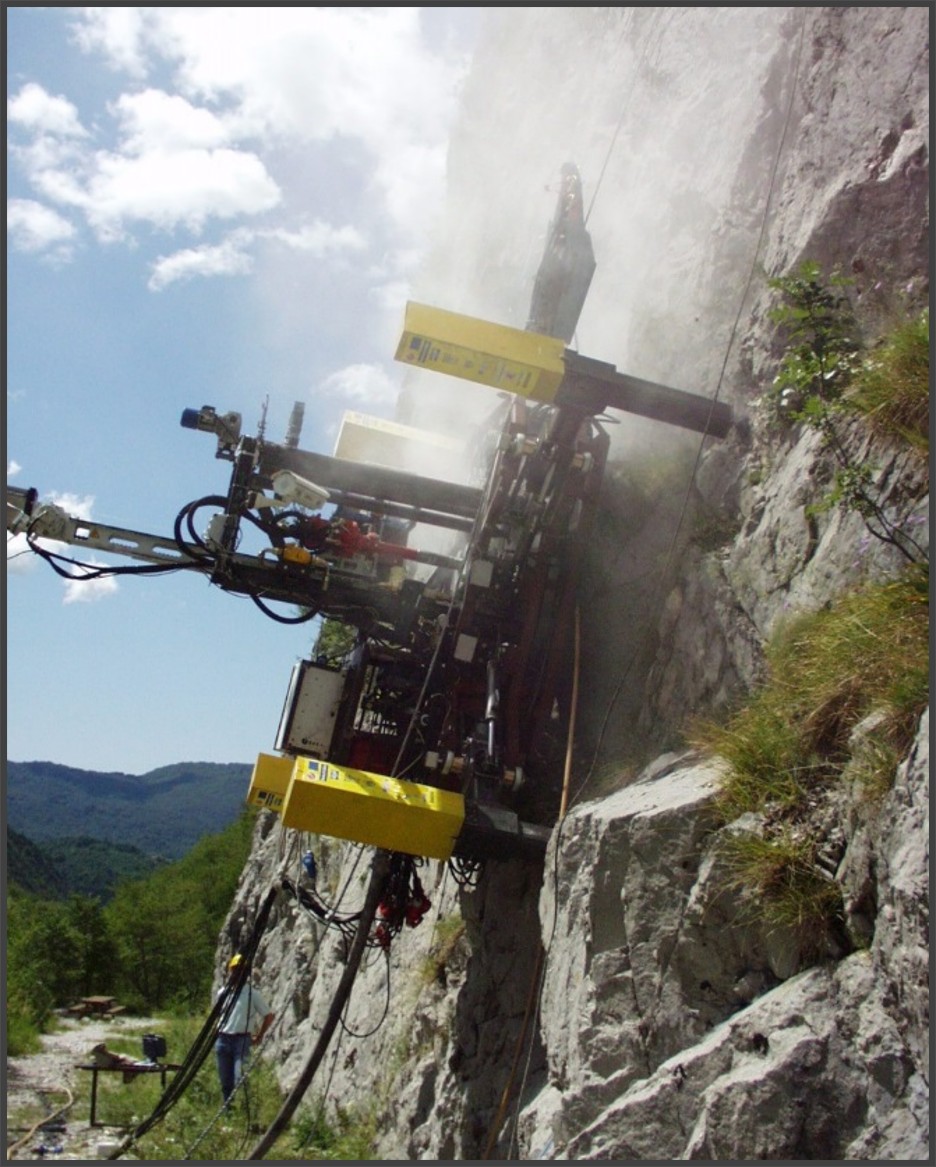
El objetivo de este proyecto europeo fue diseñar y validar un robot trepador para prevenir deslizamientos de tierra sin poner en peligro vidas humanas.